Коротко о главномРазвернутьСвернуть
- Технологии, создаваемые в рамках проекта российского антропоморфного робота «Теледроид» на МКС, потенциально могут найти применение на будущей Российской орбитальной станции, Луне и других объектах Солнечной системы.
- Об этом сообщил главный конструктор проекта, заместитель генерального директора «Корпорации робототехники» Евгений Дудоров.
- Речь идёт о разработке самого робота, копирующего устройства управления, системы технического зрения и комплекса автономного управления.
Технологии, создаваемые в рамках проекта российского антропоморфного робота «Теледроид» на МКС, потенциально могут найти применение на будущей Российской орбитальной станции, Луне и других объектах Солнечной системы.
Об этом сообщил главный конструктор проекта, заместитель генерального директора «Корпорации робототехники» Евгений Дудоров. Речь идёт о разработке самого робота, копирующего устройства управления, системы технического зрения и комплекса автономного управления.
Эксперимент на МКС разделён на несколько этапов. Сначала специалисты будут отрабатывать управление виртуальной моделью, затем перейдут к испытаниям робота внутри герметичного отсека станции. На следующем этапе «Теледроид» будет работать снаружи МКС на специальном экспериментальном столе под контролем внешней камеры. После этого планируется дистанционное управление роботом из станции и проверка его способности самостоятельно выполнять операции с различным оборудованием.
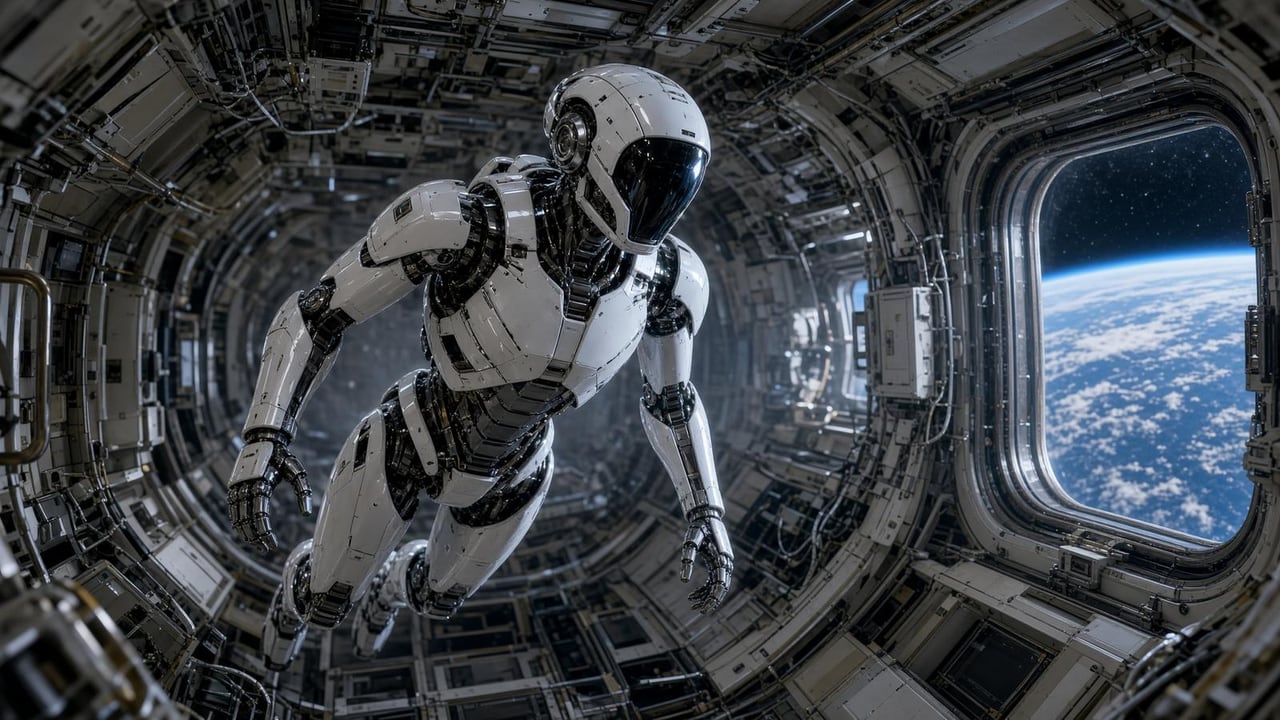
«Теледроид» представляет собой антропоморфного робота торсового типа — без ног, но с системой технического зрения. Он сможет работать в копирующем режиме, повторяя движения космонавта, управляющего системой с помощью экзоскелета. При этом часть операций робот сможет выполнять автономно. В перспективе такая схема может позволить использовать машины для выполнения сложных и потенциально опасных работ там, где присутствие человека нежелательно или невозможно.